雷军晒机器人实习成果:打螺丝成功率98%!快转正了
这事儿有讲究。今年年初,小米机器人就在汽车工厂开始了“实习”。如今一个季度过去,雷军亲自晒出成绩单。自攻螺母上件工站,双侧作业成功率冲到98%。跟人工比,就差那1个百分点。说白了,这就要正式“转正”了。
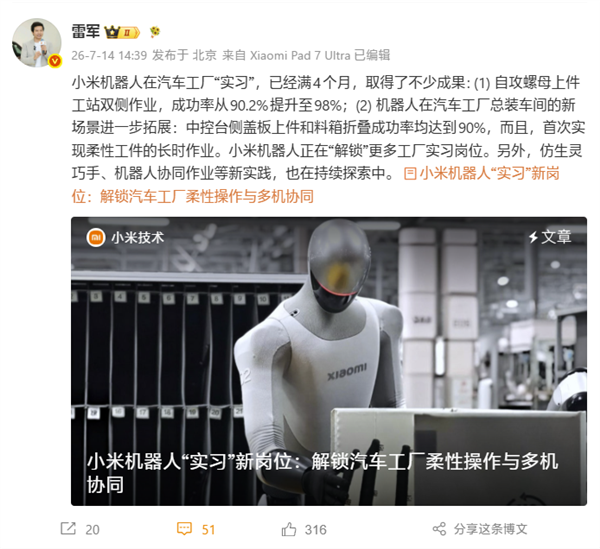
与此同时,机器人还开了新坑。总装车间物流区,它现在干的是中控台侧盖板排序和料箱折叠回收。这两个活儿,成功率都到了90%。别看数字差不多,难度可不小。尤其是侧盖板分拣,属于高难度柔性作业。盖板尺寸大,形状还不规则。
抓取、转运、放置,每一步都对全身运动控制、力感知、双手协同提出了严苛要求。 小米靠的是什么?末端力感知硬件,加上自研的主动柔顺控制策略。万一盖板放上去卡住了,或者钩挂了,它能自己微调姿态,把料放好。这套本事,可不是闹着玩的。
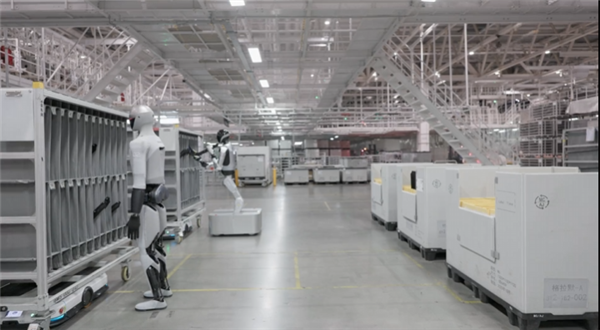
机器人还能调动全身大自由度,去抓远处的物料。抓过来之后,它会自己换手,调整握持角度。再配上仿生灵巧手,在手掌里做精细位姿修正。最后,物料稳稳当当入格。整个过程,不用人插手。这正好适配产线连续批量作业的节奏。
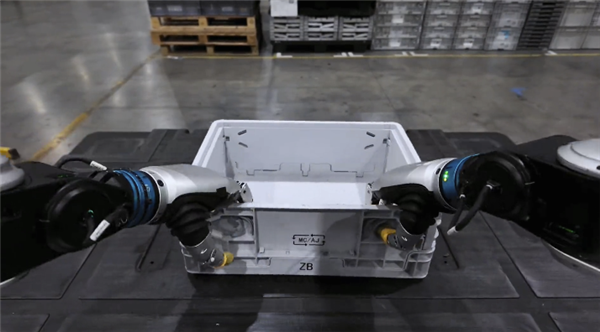
料箱折叠回收这个工站,考的是指尖精细感知和多机协同。机器人得靠细腻的指端触觉,精准抠开料箱拉环。然后双臂配合,完成折叠、堆叠、推送。多台机器人通过工厂数字化系统同步状态,自动匹配生产节拍。单元之间的动作互不冲突,整个物流回收流程跑得稳当又自动。
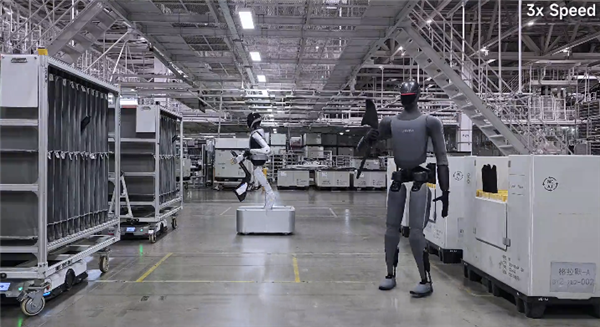
机器人已经深度接入了工厂数字化系统。它能直接读取生产任务和物料编号,再也不用翻纸质单据了。系统还留了远程干预通道。一旦出现故障或异常,工作人员可以远程接管设备。这样一来,就能有效规避产线停机的风险。
不过,产品还有优化空间。折叠料箱第二面的时候,机器人得转动箱体去对准卡扣。熟练工人能直接盲操作,但它还得走这一步。后续,小米计划升级灵巧手力控算法。目标是取消额外调整步骤,把作业节拍提上来。 小米方面表示,人形机器人要真正在工业界落地,是个长期工程。
这需要持续的技术迭代,加上大量的工程验证。现阶段,小米机器人已经从单一的拧螺母工位,拓展到了多类装配和物流场景。实现了从“单一工序运转”到“多机协同配合”的跨越。 未来的研发重心,会放在高自由度仿生灵巧手,以及复杂柔性物料操作算法上。
他们会持续拓展汽车制造的更多工站场景。说白了,就是不断拓宽人形机器人在整车智能制造领域的落地边界。这事儿,值得咱们盯着看。